आपकी डिनर पार्टी में ली गई वही तस्वीर, सही AI पाइपलाइन के साथ, पूरी तरह नेविगेट किया जा सकने वाला 3D सीन बन सकती है। यह उस सीन की किसी कलाकार की व्याख्या नहीं होगी, बल्कि एक सटीक ज्यामितीय पुनर्निर्माण होगा, जहाँ हर सतह की मापी जा सकने वाली गहराई होगी, हर वस्तु असली त्रि-आयामी जगह घेरेगी, और टेबलक्लॉथ पर पड़ती रोशनी असली मटीरियल गुणों से मेल खाएगी। यह संभव इसलिए है क्योंकि तीन अलग-अलग AI दृष्टिकोण एक साथ आए हैं, जिनमें से हर एक ज्यामिति की समस्या के अलग हिस्से को हल करता है, और हर एक पाँच साल पहले की तुलना में कहीं ज़्यादा सक्षम है।
Photo-to-3D AI वास्तव में क्या करता है
यह कला नहीं, ज्यामिति है
जब लोग सुनते हैं कि AI फ़ोटो से 3D मॉडल बनाता है, तो कई लोग कुछ कलात्मक सोचते हैं: एक ऐसा मॉडल जो 3D आर्ट के डेटासेट पर ट्रेन हुआ हो और कुछ ऐसा बनाए जो दिखने में त्रि-आयामी लगे। असलियत इससे ज़्यादा कठोर है। Photo-to-3D AI मूल रूप से ज्यामिति की वापसी (geometry recovery) की समस्या है। सिस्टम एक ही सवाल हल कर रहा होता है: रंग-मानों के ज्ञात पिक्सल का एक सेट दिया गया है, तो त्रि-आयामी स्पेस में सतहों की कौन-सी व्यवस्था होगी जो उस कैमरा कोण से देखे जाने पर ठीक वही रंग पैदा करेगी?
यह सवाल दिखने से कहीं ज़्यादा कठिन है। फ़ोटोग्राफ़ी तीन आयामों को दो में समेट देती है। सारी स्थानिक जानकारी (कौन-सी वस्तु ज़्यादा पास है, कोई सतह किस कोण पर है, दो बिंदु असल में कितनी दूर हैं) पिक्सलों के सपाट ग्रिड में ढह जाती है। उस संकुचित रिकॉर्ड से तीसरा आयाम वापस निकालना ही ये AI सिस्टम करते हैं, और आज जो सटीकता संभव है वह उल्लेखनीय है।
सबसे उन्नत photo-to-3D सिस्टम मल्टी-इमेज कैप्चर से वस्तुओं का पुनर्निर्माण सब-मिलीमीटर सटीकता के साथ कर सकते हैं, और सिंगल-इमेज तरीके अब परिचित ऑब्जेक्ट श्रेणियों के लिए विश्वसनीय ज्यामिति बनाते हैं, जहाँ सीधी गहराई की जानकारी बिल्कुल मौजूद नहीं होती।
गहराई ही वह गायब टुकड़ा है
हर 3D पुनर्निर्माण एल्गोरिदम का एक ही बुनियादी काम होता है: गहराई वापस पाना। एक सामान्य फ़ोटोग्राफ़िक पिक्सल आपको रंग और चमक की तीव्रता बताता है। वह यह नहीं बताता कि वह बिंदु कैमरे से कितना दूर है। AI को उस गायब आयाम का अनुमान या तो कई तस्वीरों के बीच ज्यामितीय संबंधों से लगाना होता है, या एक ही फ़्रेम से सीखे गए दृश्य पूर्वानुमानों से।
कौन-सा तरीका चुना जाए, यह इस पर निर्भर करता है कि कौन-से इनपुट उपलब्ध हैं और आउटपुट कितना सटीक होना चाहिए। मल्टी-इमेज ज्यामितीय तरीके ज़्यादा सटीक होते हैं। सिंगल-इमेज तरीके तेज़ होते हैं और कम कैप्चर प्रयास मांगते हैं। दोनों का इस्तेमाल होता है, और अक्सर साथ-साथ।
इसे चलाने वाली तीन तकनीकें
फ़ोटोग्रामेट्री: सटीकता में आज भी सबसे बड़ा मानक
फ़ोटोग्रामेट्री AI से दशकों पुरानी है। इसका तरीका ज्यामितीय है: एक ही वस्तु की कई तस्वीरें अलग-अलग स्थितियों से लें, उन तस्वीरों में मेल खाने वाली दृश्य विशेषताएँ खोजें, और उन मिलानों के ज्यामितीय संबंधों से हर बिंदु की 3D स्थिति त्रिभुजन (triangulation) से निकालें।
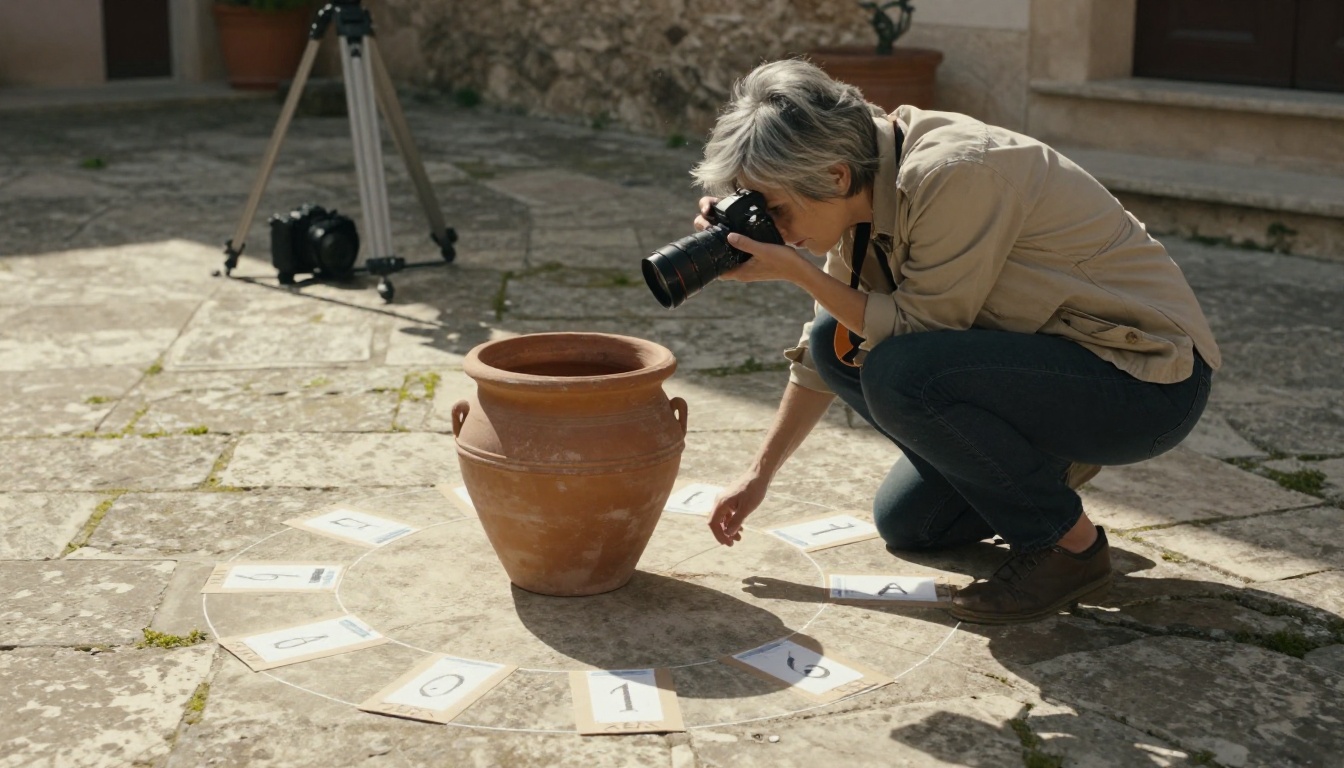
आधुनिक AI ने फ़ोटोग्रामेट्री में जो किया है, वह उसे तेज़ और सामान्य बनाना है। पारंपरिक फ़ोटोग्रामेट्री को नियंत्रित रोशनी, साफ़ और फ़ीचर-समृद्ध सतहों, और मिलानों की मैन्युअल गुणवत्ता जाँच की ज़रूरत पड़ती थी। मौजूदा AI-सहायता पाइपलाइन उन वस्तुओं को संभालती हैं जिनमें दोहराव वाली बनावट, चमकदार सतहें और असंगत रोशनी होती है, जो पुराने तरीकों को पूरी तरह विफल कर देती थीं।
मुख्य पाइपलाइन इस तरह चलती है:
- फ़ीचर एक्सट्रैक्शन: न्यूरल नेटवर्क हर इमेज में भरोसेमंद की-पॉइंट पहचानते हैं (कोने, किनारे, अलग पहचान वाले बनावट के टुकड़े)।
- फ़ीचर मैचिंग: सिस्टम पता लगाता है कि एक इमेज के कौन-से की-पॉइंट दूसरी इमेज में उसी असली दुनिया के बिंदु से मेल खाते हैं।
- Structure from Motion (SfM): मेल खाए फ़ीचर से एल्गोरिदम एक साथ कैमरे की स्थितियाँ और 3D बिंदुओं की स्थितियाँ अनुमानित करता है।
- डेंस रीकंस्ट्रक्शन: विरल SfM पॉइंट क्लाउड को हर पिक्सल जोड़ी पर डेंस डेप्थ एस्टिमेशन से भरा जाता है।
- मेश जेनरेशन: डेंस पॉइंट क्लाउड को एक निरंतर सतह में त्रिभुजित किया जाता है।
- टेक्सचर प्रोजेक्शन: मूल फ़ोटो के रंग वापस मेश पर प्रोजेक्ट किए जाते हैं।
एक अच्छी तरह से चली फ़ोटोग्रामेट्री प्रक्रिया का आउटपुट एक टेक्सचर्ड 3D मेश होता है, जो सही तरह से कैप्चर किए गए विषयों के लिए किसी भौतिक रूप से स्कैन किए गए मॉडल से दृश्य रूप में अलग नहीं दिखता।
पॉइंट क्लाउड: ज्यामिति का कच्चा रूप
मेश बनने से पहले एक पॉइंट क्लाउड होता है। यह मध्यवर्ती प्रतिनिधित्व सिर्फ़ फ़ोटोग्रामेट्री नहीं, बल्कि सभी मल्टी-इमेज पुनर्निर्माण तरीकों के केंद्र में होता है, और इसे समझने से बाकी पाइपलाइन साफ़ होती है।
पॉइंट क्लाउड बिल्कुल वैसा ही है जैसा नाम से लगता है: लाखों (कभी-कभी अरबों) अलग-अलग 3D कोऑर्डिनेट स्थितियाँ, जिनमें से हर एक स्रोत फ़ोटो में उस स्थान पर देखा गया रंग-मान लिए होती है। आधुनिक फ़ोटोग्रामेट्री सॉफ़्टवेयर कुछ सौ तस्वीरों से नियमित रूप से 50 से 200 मिलियन बिंदुओं वाले पॉइंट क्लाउड बनाता है। इस घनत्व पर, मेशिंग का कोई चरण लागू होने से पहले भी रेंडर होने पर क्लाउड खुद एक ठोस वस्तु जैसा दिखता है।
मेशिंग चरण असंरचित क्लाउड को एक जुड़ी हुई सतह में बदलता है। Poisson surface reconstruction या ball-pivoting जैसे एल्गोरिदम बिंदु वितरण पर एक निरंतर त्रिभुज मेश फ़िट करते हैं। इस चरण की गुणवत्ता तय करती है कि अंतिम मॉडल पतली संरचनाओं, तीखे किनारों और अवतल ज्यामिति को कितनी अच्छी तरह संभालता है।
डेप्थ एस्टिमेशन: एक ही फ़्रेम से 3D
फ़ोटोग्रामेट्री को कई इमेज चाहिए। Monocular depth estimation सिर्फ़ एक से काम करता है। यही तकनीक उन फ़ोन ऐप्स के पीछे है जो एक ही वीडियो फ़्रेम से कमरे की ज्यामिति का अनुमान लगाते हैं, और यह लाखों इमेज-गहराई जोड़ियों पर ट्रेनिंग से सीखे गए पैटर्न पर निर्भर करती है।
इस डेटा पर ट्रेन किए गए AI मॉडल ऐसे दृश्य संकेत आत्मसात करते हैं जो स्थानिक संबंधों को भरोसेमंद ढंग से दिखाते हैं:
- वायुमंडलीय परिप्रेक्ष्य: दूरी के साथ धुंध बढ़ती है, जिससे दूर की वस्तुएँ फीकी और धुंधली दिखती हैं।
- रैखिक परिप्रेक्ष्य: दूरी बढ़ने पर समानांतर रेखाएँ वैनिशिंग पॉइंट्स की ओर मिलती दिखती हैं।
- ओक्लूज़न: जो वस्तुएँ दूसरों को ढकती हैं, वे पास की जगह घेरती हैं।
- परिचित आकार: ज्ञात वस्तुएँ अंतर्निहित स्केल संदर्भ देती हैं।
- टेक्सचर ग्रेडिएंट: ज़्यादा दूरी पर सतह की बनावट बारीक दिखती है।
- डीफ़ोकस ब्लर: उथली डेप्थ ऑफ़ फ़ील्ड निकट की वस्तुओं को ज़्यादा तीखा रखती है।
आउटपुट एक डेप्थ मैप होता है: एक ग्रेस्केल इमेज जहाँ पिक्सल की चमक अनुमानित दूरी दर्शाती है। चमकदार सफ़ेद का मतलब पास, गहरा काला का मतलब दूर। इस डेप्थ मैप से हर पिक्सल को कैमरे से उसकी अनुमानित दूरी पर बाहर की ओर प्रोजेक्ट करके एक मोटी 3D सतह बनाई जा सकती है।
Monocular depth estimation सापेक्ष (relative) गहराई देता है। मॉडल आपको बता सकता है कि फूलदान किताबों की अलमारी से पास है, लेकिन असली दुनिया की इकाइयों में हर एक कितनी दूर है, यह नहीं बता सकता। जिन अनुप्रयोगों को मेट्रिक सटीकता चाहिए, उनके लिए स्टीरियो कैमरा सेटअप या समर्पित डेप्थ सेंसर वह कैलिब्रेशन स्केल फ़ैक्टर देते हैं जिससे सापेक्ष अनुमान पूर्ण मापों में बदले जा सकें।
न्यूरल रेडियंस फ़ील्ड: प्रतिनिधित्व का एक अलग रूप
NeRF, जो 2020 में आया, photo-to-3D समस्या का एक मूलतः अलग उत्तर था। मेश बनाकर उस पर टेक्सचर लगाने के बजाय, NeRF एक संक्षिप्त न्यूरल नेटवर्क को सीन को खुद एक निरंतर वॉल्यूमेट्रिक फ़ंक्शन के रूप में दर्शाने के लिए ट्रेन करता है।
किसी भी 3D स्थिति और देखने की दिशा को इनपुट के रूप में देने पर नेटवर्क उस स्थान पर स्पेस का रंग और घनत्व आउटपुट करता है। कोई व्यू रेंडर करने के लिए आप एक वर्चुअल कैमरे के पिक्सलों के ज़रिए किरणें भेजते हैं, हर किरण के साथ कई बिंदुओं पर नेटवर्क से नमूने लेते हैं, और परिणामों को मिलाकर एक पिक्सल रंग बनाते हैं। नेटवर्क उन्हीं मल्टी-इमेज इनपुट पर ट्रेन होता है जिन्हें फ़ोटोग्रामेट्री इस्तेमाल करती है, लेकिन स्पष्ट ज्यामिति निकालने के बजाय वह एक निहित फ़ंक्शन आत्मसात करता है जो मूल ट्रेनिंग व्यू फिर से बना सकता है और पूरी तरह नए व्यूपॉइंट्स तक सामान्यीकृत कर सकता है।
कुछ क्षेत्रों में पारंपरिक फ़ोटोग्रामेट्री पर गुणवत्ता का फ़ायदा तुरंत दिखा। NeRF स्वाभाविक रूप से इन चीज़ों को संभालते हैं:
- स्पेक्युलर रिफ़्लेक्शन जो देखने के कोण के साथ रूप बदलते हैं
- पारदर्शी मटीरियल जैसे काँच, तरल और धुआँ
- बारीक संरचनाएँ जैसे बाल और पत्तियाँ, जो मेशिंग एल्गोरिदम को विफल कर देती हैं
- नए व्यूपॉइंट्स पर सुसंगत रूप, जो ट्रेनिंग डेटा में मौजूद नहीं थे
मूल सीमा कंप्यूटेशनल लागत थी। शुरुआती NeRF मॉडलों को एक सीन पर ट्रेन होने में घंटे लगते थे और हर फ़्रेम रेंडर होने में सेकंड। रिसर्च समुदाय ने तब से इस अंतर को काफ़ी हद तक पाट दिया है। Instant-NGP जैसे तरीकों ने ट्रेनिंग समय घटाकर मिनटों में ला दिया। 3D Gaussian Splatting (3DGS), जो 2023 में आया, सीन को न्यूरल नेटवर्क के बजाय लाखों दिशात्मक 3D गॉसियन के रूप में दर्शाकर उच्च गुणवत्ता पर रियल-टाइम रेंडरिंग हासिल करता है, जिससे आम हार्डवेयर पर इंटरैक्टिव प्रीव्यू संभव होता है।
वे कैप्चर पैटर्न जो नतीजे बनाते या बिगाड़ते हैं
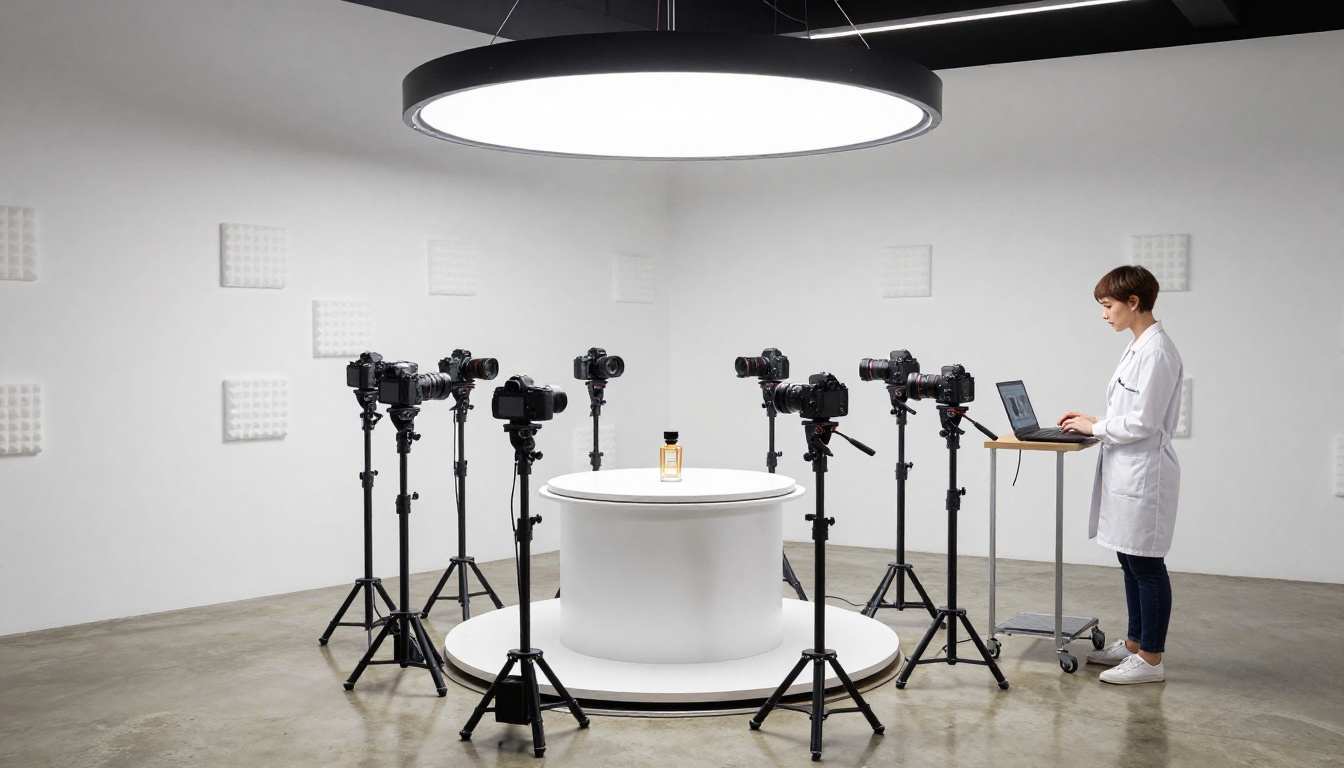
मल्टी-इमेज तरीकों के लिए, कवरेज ही सब कुछ है
किसी भी मल्टी-इमेज पुनर्निर्माण की गुणवत्ता इस पर ज़्यादा निर्भर करती है कि तस्वीरें कैसे कैप्चर हुईं, बजाय इसके कि उन्हें कौन-सा पुनर्निर्माण एल्गोरिदम प्रोसेस करता है। खराब कवरेज वाला एक उन्नत एल्गोरिदम छेद और ज्यामितीय त्रुटियाँ पैदा करता है। पूरी, ओवरलैपिंग कवरेज वाला एक ठोस एल्गोरिदम साफ़ परिणाम देता है।
| कैप्चर तत्व | न्यूनतम मानक | पेशेवर मानक |
|---|
| कोणीय अंतराल | हर 20-30 डिग्री | हर 10-15 डिग्री |
| वर्टिकल टियर | 2 (क्षैतिज + ऊपर की ओर झुकाव) | 3-4 (नीचे की ओर देखने वाले नैडिर सहित) |
| इमेज ओवरलैप | आसन्न इमेज के बीच 60% | आसन्न इमेज के बीच 80% |
| रोशनी | एक-सी, बिना सख्त छाया | बादल वाली या डिफ़्यूज़्ड स्टूडियो रोशनी |
| रिज़ोल्यूशन | 12 MP | न्यूनतम 24 MP |
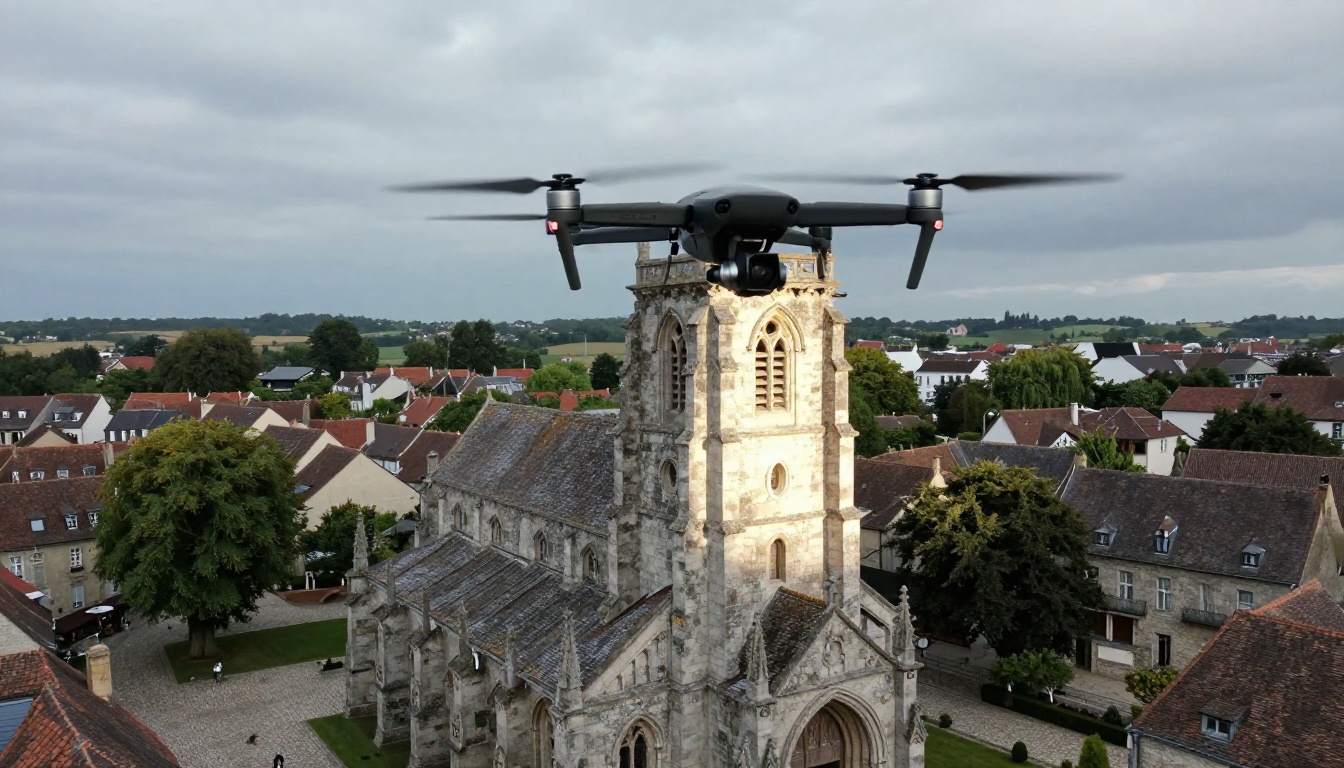
बड़े पैमाने के सब्जेक्ट (इमारतें, पुरातात्विक स्थल, भू-भाग) के लिए ड्रोन फ़ोटोग्रामेट्री मौजूदा इंडस्ट्री मानक है। ड्रोन एक प्रोग्राम्ड ग्रिड पैटर्न में उड़ता है और हर वेपॉइंट पर ओवरलैपिंग फ़्रेम कैप्चर करता है। फ़्लाइट प्लान ऐसा बनाया जाता है कि विषय का हर बिंदु कम से कम तीन या चार इमेज में अर्थपूर्ण रूप से अलग-अलग कोणों से दिखे, जिससे पुनर्निर्माण एल्गोरिदम को सटीक ट्रायंगुलेशन के लिए पर्याप्त ज्यामितीय बाधाएँ मिलें।
💡 कैप्चर टिप: बाहर फ़ोटोग्रामेट्री में त्रुटि का सबसे आम स्रोत हवा है। कैप्चर के दौरान कैमरे की हल्की-सी हिलन भी ब्लर पैदा करती है, जो फ़ीचर मैचिंग को बिगाड़ देती है। हवा शांत हो तब शूट करें या गति को रोकने के लिए तेज़ शटर स्पीड इस्तेमाल करें।
जो इंडस्ट्रीज़ इसे पहले से बड़े पैमाने पर इस्तेमाल कर रही हैं
ऑर्थोपेडिक सर्जरी और मरीज़-विशिष्ट इम्प्लांट
मेडिकल इमेजिंग शुरुआती सबसे मूल्यवान अनुप्रयोगों में से थी, और यह प्रयोगात्मक दर्जे से काफ़ी आगे बढ़ चुकी है। ऑर्थोपेडिक सर्जन नियमित रूप से CT स्कैन से बने 3D पुनर्निर्माणों का उपयोग जोड़ प्रत्यारोपण की प्रक्रियाओं की योजना बनाने के लिए करते हैं, पहला चीरा लगाने से पहले मरीज़ की असली शारीरिक रचना के डिजिटल मॉडल पर इम्प्लांट चुनते और रखते हैं।
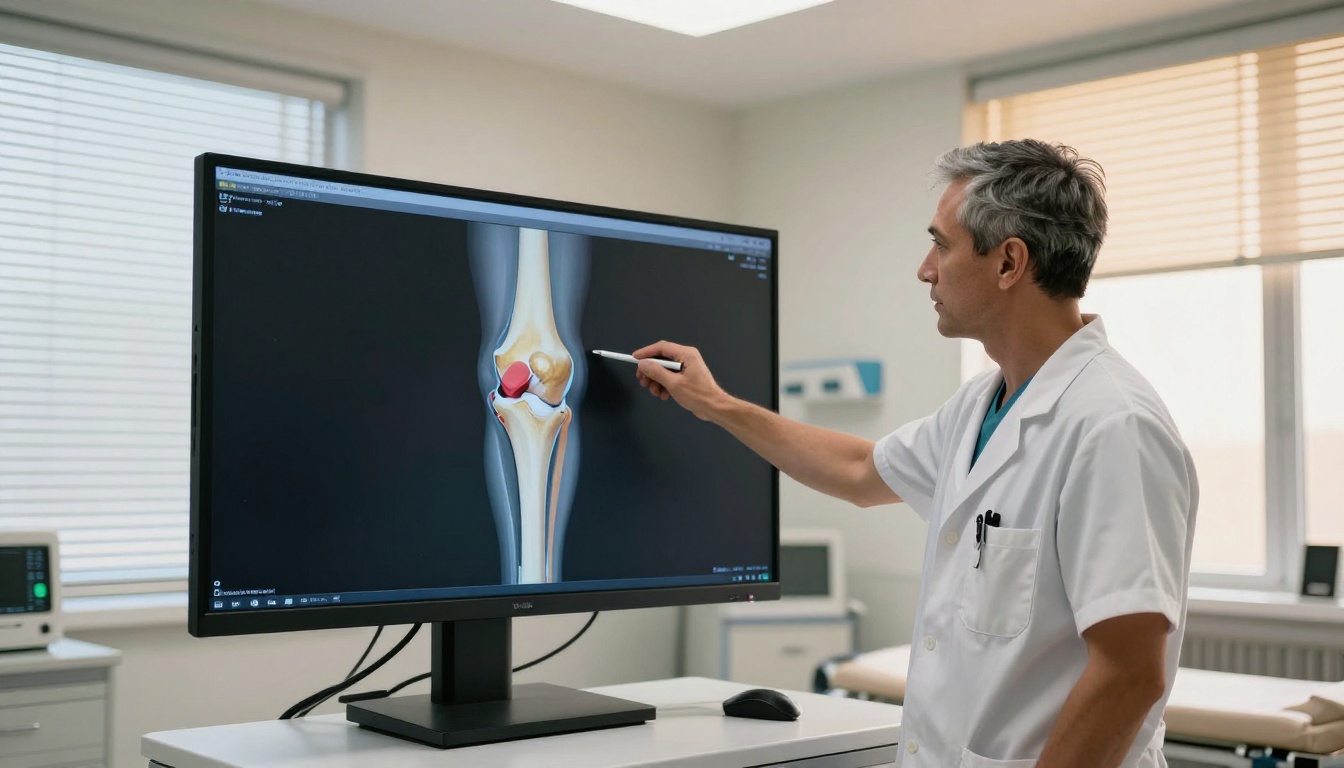
मरीज़ की 3D शारीरिक रचना से डिज़ाइन किए गए कस्टम इम्प्लांट सबसे स्पष्ट क्लिनिकल लाभों में से एक हैं। एक मानक, बने-बनाए हिप प्रोस्थेटिक सीमित आकारों में आता है। मरीज़ की असली हड्डी की ज्यामिति से मॉडल किया गया कस्टम प्रोस्थेटिक बिल्कुल सही बैठता है, जिससे ऑपरेशन का समय घटता है और लंबे समय की स्थिरता बेहतर होती है। इसे संभव बनाने वाला 3D मॉडल एक मानक प्री-ऑपरेटिव CT स्कैन से आता है, जिसे सेगमेंटेशन और पुनर्निर्माण पाइपलाइन से प्रोसेस किया जाता है।
घाव का आकलन एक नया अनुप्रयोग है जो क्लिनिकल सेटिंग्स में ज़ोर पकड़ रहा है। स्ट्रक्चर्ड-लाइट स्कैनर या स्टैंडर्ड स्मार्टफ़ोन से जुड़े डेप्थ कैमरे घाव की ज्यामिति के सटीक 3D मॉडल बना सकते हैं, जिससे क्लिनिशियन अनुमान पर निर्भर रहने के बजाय घाव के आयामों के वस्तुनिष्ठ, समय के साथ मापे गए आंकड़े पा सकते हैं।
आर्किटेक्चर और धरोहर दस्तावेज़ीकरण
आर्किटेक्ट और संरक्षणवादी शुरुआती अपनाने वाले थे, और उनके उपयोग के मामले केवल बढ़े हैं।
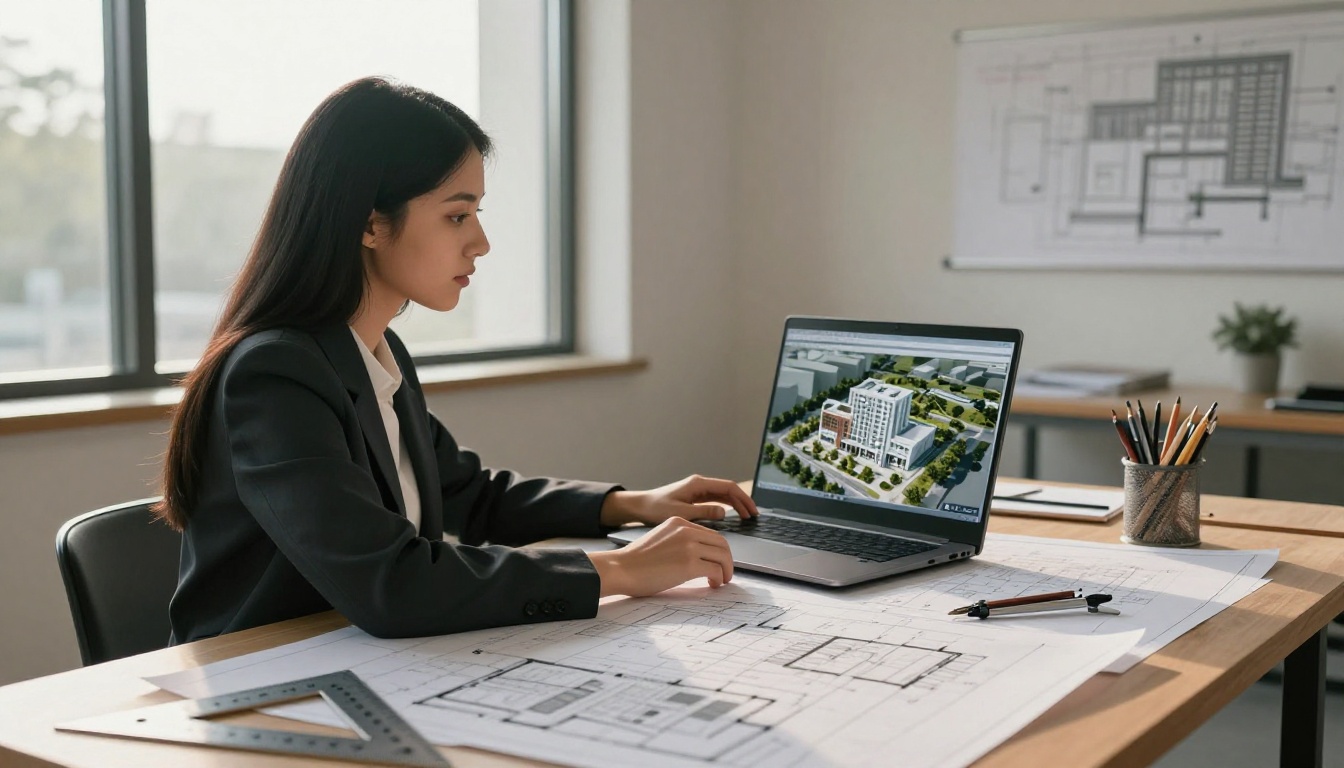
मौजूदा इमारतों के नवीनीकरण के लिए, ड्रोन सर्वे एक 3D मॉडल देता है जो कुछ सेंटीमीटर के भीतर सटीक होता है और उसे as-built ड्रॉइंग का आधार बनाया जा सकता है। जो काम पहले महंगी LIDAR स्कैनिंग से होता था (अक्सर प्रति प्रोजेक्ट $5,000 से $50,000), अब उसके लिए एक ड्रोन उड़ान और कुछ घंटे की प्रोसेसिंग लगती है।
धरोहर दस्तावेज़ीकरण को फ़ोटोग्रामेट्रिक स्कैनिंग की नॉन-कॉन्टैक्ट प्रकृति से फ़ायदा होता है। नाज़ुक पुरातात्विक स्थल, क्षतिग्रस्त मूर्तियाँ और गिरती वास्तुशिल्पीय बारीकियाँ बिना किसी भौतिक संपर्क के सटीक 3D में कैप्चर की जा सकती हैं, जिससे एक स्थायी डिजिटल रिकॉर्ड और भविष्य में बिगड़ने की निगरानी के लिए आधार रेखा बनती है।
शहरी योजना विभाग 3D सिटी मॉडल का उपयोग छाया विश्लेषण, दृष्टि-रेखा मूल्यांकन और विकास के प्रभाव के विज़ुअलाइज़ेशन के लिए करते हैं। जब कोई कंस्ट्रक्शन परमिट दायर होता है, तो प्रस्तावित इमारत असली 3D सिटी मॉडल में रखी जाती है, जिससे पड़ोसियों और सार्वजनिक स्थानों पर पड़ने वाले प्रभाव तुरंत दिखाई देते हैं।
गेमिंग, फ़िल्म और रियल-टाइम एनवायरनमेंट
VFX स्टूडियो और गेम डेवलपमेंट टीमें सालों से हाई-फ़िडेलिटी एसेट बनाने के लिए फ़ोटोग्रामेट्री का इस्तेमाल करती रही हैं। असली प्रॉप्स, अभिनेताओं के चेहरे और वास्तविक फ़िल्मांकन स्थानों को स्कैन करने से ऐसे एसेट बनते हैं जिनमें फ़ोटोग्राफ़िक डिटेल का वह स्तर होता है जो प्रोसीजरल जेनरेशन या मैन्युअल स्कल्प्टिंग तुलनीय उत्पादन गति पर नहीं पा सकती।
💡 गेम्स के लिए यह क्यों मायने रखता है: एक असली पत्थर की दीवार के एकल फ़ोटोग्रामेट्रिक स्कैन से ऐसा टेक्सचर मैप बनता है जिसमें असली भूवैज्ञानिक विविधता होती है, जिसे कोई मटीरियल आर्टिस्ट हाथ से लागत-प्रभावी ढंग से दोहरा नहीं सकता। यही विशिष्टता फ़ोटोरियलिस्टिक एनवायरनमेंट को उन एनवायरनमेंट से अलग करती है जो बस असलियत का अनुमान लगाते हैं।
हाल के वर्षों में बदलाव यह है कि यह काम कौन कर सकता है। कंज़्यूमर-ग्रेड फ़ोटोग्रामेट्री सॉफ़्टवेयर अब स्मार्टफ़ोन फ़ुटेज को प्रोडक्शन-क्वालिटी एसेट में प्रोसेस करता है, जिससे फ़ोटोरियलिस्टिक 3D एसेट बनाना स्वतंत्र डेवलपर्स और छोटे स्टूडियो के लिए भी संभव हो गया है, जिनके पास पहले प्रोफ़ेशनल स्कैनिंग रिग के लिए बजट नहीं था।
ई-कॉमर्स और ऑगमेंटेड रियलिटी
प्रोडक्ट स्कैनिंग एक महत्वपूर्ण कमर्शियल वर्कफ़्लो बन गई है। किसी भौतिक उत्पाद का एकल फ़ोटोग्रामेट्रिक स्कैन एक 3D मॉडल देता है, जिससे मार्केटिंग टीमें अतिरिक्त फ़ोटोग्राफ़ी के बिना, प्रोग्रामेटिक रूप से, कैमरा कोणों, रोशनी की स्थितियों और संदर्भ वातावरणों का कोई भी संयोजन बना सकती हैं।
AR प्रोडक्ट प्रीव्यू ऐप इसे और आगे ले जाते हैं। ऐप फ़ोन के कैमरा स्ट्रीम से बुनियादी कमरे की ज्यामिति बनाता है, प्रोडक्ट मॉडल को सही स्केल पर रखता है, और उसे वातावरण से अनुमानित रोशनी के साथ रेंडर करता है। खरीदने से पहले शॉपर अपने ही स्थान में प्रोडक्ट के साथ इंटरैक्ट करते हैं। प्रमुख रिटेलर्स के रिटर्न-रेट डेटा में लगातार दिखता है कि AR प्रोडक्ट प्रीव्यू फ़र्नीचर और घरेलू सामान के रिटर्न 25 से 40 प्रतिशत तक घटाते हैं।
पुनर्निर्माण से पहले अपनी स्रोत फ़ोटो को तेज़ करें
💡 किसी भी पुनर्निर्माण की गुणवत्ता की ऊपरी सीमा इनपुट फ़ोटो की गुणवत्ता से तय होती है। धुंधली, JPEG-कंप्रेस्ड या कम एक्सपोज़ की गई इमेज फ़ीचर-मैचिंग की ऐसी त्रुटियाँ लाती हैं जो हर अगले प्रोसेसिंग चरण में बढ़ती जाती हैं।
सबसे प्रभावी प्री-प्रोसेसिंग कदम है इमेज की तीक्ष्णता और रिज़ोल्यूशन को अधिकतम करना। AI अपस्केलिंग टूल वह डिटेल वापस लाते हैं जो कंप्रेशन या कैमरे की हल्की नरमी ने हटा दी थी, जिससे फ़ोटोग्रामेट्री एल्गोरिदम को भरोसेमंद की-पॉइंट डेटा मिलता है।
Real ESRGAN पेशेवर पुनर्निर्माण पाइपलाइनों में संकुचित स्रोत सामग्री से फ़ोटोग्राफ़िक डिटेल बहाल करने के लिए सिद्ध है। यह वह बारीक बनावट वापस लाता है जिसे JPEG कंप्रेशन हटा देता है, जिससे फ़ोटोग्रामेट्री वर्कफ़्लो में फ़ीचर मैचिंग की सटीकता सीधे बेहतर होती है।
Clarity Pro Upscaler एक सटीक माइक्रो-शार्पनिंग पास जोड़ता है, जो पारंपरिक अनशार्प मास्किंग से होने वाले हेलो आर्टिफ़ैक्ट के बिना किनारों की परिभाषा तेज़ करता है। साफ़ किनारे सीधे अधिक सटीक फ़ीचर डिटेक्शन में बदलते हैं।
पुनर्निर्माण से पहले सब्जेक्ट का साफ़ अलगाव चाहने वाले वर्कफ़्लो के लिए, Remove Background ऐसे आर्टिफ़ैक्ट-मुक्त कटआउट बनाता है जो बैकग्राउंड पिक्सलों को डेप्थ एस्टिमेशन चरण में दखल देने से रोकते हैं।
जब लक्ष्य पुनर्निर्माण पूरा होने के बाद आउटपुट रिज़ोल्यूशन अधिकतम करना हो, तो Image Upscale by Topaz Labs 6x तक बड़ा करने को सपोर्ट करता है और बारीक ग्रेन संरचना सुरक्षित रखता है। यह तब उपयोगी है जब स्रोत इमेज पुराने हार्डवेयर पर या सीमित परिस्थितियों में कैप्चर हुई हों।
मौजूदा सिस्टम को अभी भी क्या उलझाता है
काफ़ी प्रगति के बावजूद, कुछ दृश्य प्रकार मौजूदा तरीकों के लिए भरोसेमंद रूप से चुनौतीपूर्ण हैं:
| समस्या श्रेणी | मूल कारण | मौजूदा समाधान |
|---|
| पारदर्शी और काँच की वस्तुएँ | रोशनी उनमें से मुड़ती है, मिलान के लिए कोई सतह बनावट नहीं | क्रॉस-पोलराइज़्ड स्ट्रक्चर्ड-लाइट स्कैनिंग |
| दर्पण और चमकदार सतहें | असंभव ज्यामिति वाली दिखती हैं | मास्क्ड क्षेत्र मानें, आसपास के संदर्भ से पुनर्निर्माण करें |
| पतली संरचनाएँ (बाल, तार, पत्तियाँ) | सटीक ट्रायंगुलेशन के लिए पर्याप्त पिक्सल कवरेज नहीं | हाई-रिज़ोल्यूशन कैप्चर, श्रेणी-विशिष्ट पूर्वानुमान |
| बिना बनावट वाली सतहें (सफ़ेद दीवारें, चिकना प्लास्टिक) | फ़ीचर मैचिंग के लिए कोई पता लगाने योग्य की-पॉइंट नहीं | सतह पर स्ट्रक्चर्ड-लाइट पैटर्न प्रोजेक्ट करें |
| गतिशील तत्व (चलते लोग, हवा में हिलती वस्तुएँ) | उस स्टेटिक-सीन मान्यता को तोड़ते हैं जिस पर सभी मल्टी-इमेज तरीके निर्भर हैं | फ़ोरग्राउंड और बैकग्राउंड अलग करें, हर एक को स्वतंत्र रूप से पुनर्निर्मित करें |
व्यावहारिक रूप से गति शायद सबसे कठिन बाधा है। हर मल्टी-इमेज पुनर्निर्माण तरीका मानता है कि इमेज कैप्चर होने के दौरान सीन स्थिर रहता है। शॉट्स के बीच वज़न बदलता एक व्यक्ति, हवा से हिलती पत्ती, या बादलों के गुज़रने पर बदलती छाया ज्यामितीय असंगतियाँ पैदा करते हैं जो आउटपुट को बिगाड़ देती हैं।
सिंगल-इमेज तरीकों के लिए, सटीकता ट्रेनिंग डिस्ट्रिब्यूशन से बंधी होती है। वे वस्तुएँ या संरचनाएँ जिन्हें मॉडल ने ट्रेनिंग के दौरान पर्याप्त रूप से नहीं देखा, छिपे हुए क्षेत्रों में अविश्वसनीय ज्यामिति बनाती हैं, जहाँ सीखे गए पूर्वानुमानों को असली ज्यामितीय साक्ष्य की जगह लेनी पड़ती है।
PicassoIA के AI टूल्स से बनाना शुरू करें
Photo-to-3D पुनर्निर्माण कंप्यूटर विज़न, मशीन लर्निंग और ज्यामिति के चौराहे पर है। इस तकनीक का इस्तेमाल करने की बाधाएँ तेज़ी से गिर रही हैं, और इसके अनुप्रयोग अब कंज़्यूमर स्मार्टफ़ोन ऐप्स से लेकर दुनिया भर के अस्पतालों में इस्तेमाल होने वाले सर्जिकल प्लानिंग सिस्टम तक फैले हैं।
अगर आप ऐसे किसी प्रोजेक्ट पर काम कर रहे हैं जहाँ इमेज की गुणवत्ता आउटपुट की गुणवत्ता तय करती है, तो PicassoIA के AI टूल्स आपको उन्हीं अपस्केलिंग और इमेज-प्रोसेसिंग मॉडलों तक सीधी पहुँच देते हैं जिन पर पेशेवर 3D पाइपलाइन निर्भर रहती हैं। पुनर्निर्माण से पहले अपनी स्रोत फ़ोटो को अपस्केल और रिस्टोर करें, सब्जेक्ट के साफ़ अलगाव के लिए बैकग्राउंड हटाएँ, या Topaz Image Upscale से आउटपुट रिज़ोल्यूशन को उसकी सीमा तक ले जाएँ।
तकनीक तैयार है। अपनी मौजूदा इमेज से शुरू करें और देखें कि AI उनके साथ क्या करता है।


